
Los 4 errores que comete casi todo el mundo la primera vez que programa un robot industrial
Por Marco · Actualizado el 5 de agosto de 2026 · 7 min de lectura
Respuesta directa: Los 4 errores mas comunes al programar un robot industrial por primera vez son: programar posiciones sin calibrar el TCP (Tool Center Point), pasar a modo automatico sin probar primero en manual T1, no configurar zonas de trabajo ni limites de ejes, e ignorar las singularidades hasta que el robot las encuentra solo en produccion. Todos son evitables con entrenamiento practico antes de que el robot los demuestre a su manera.
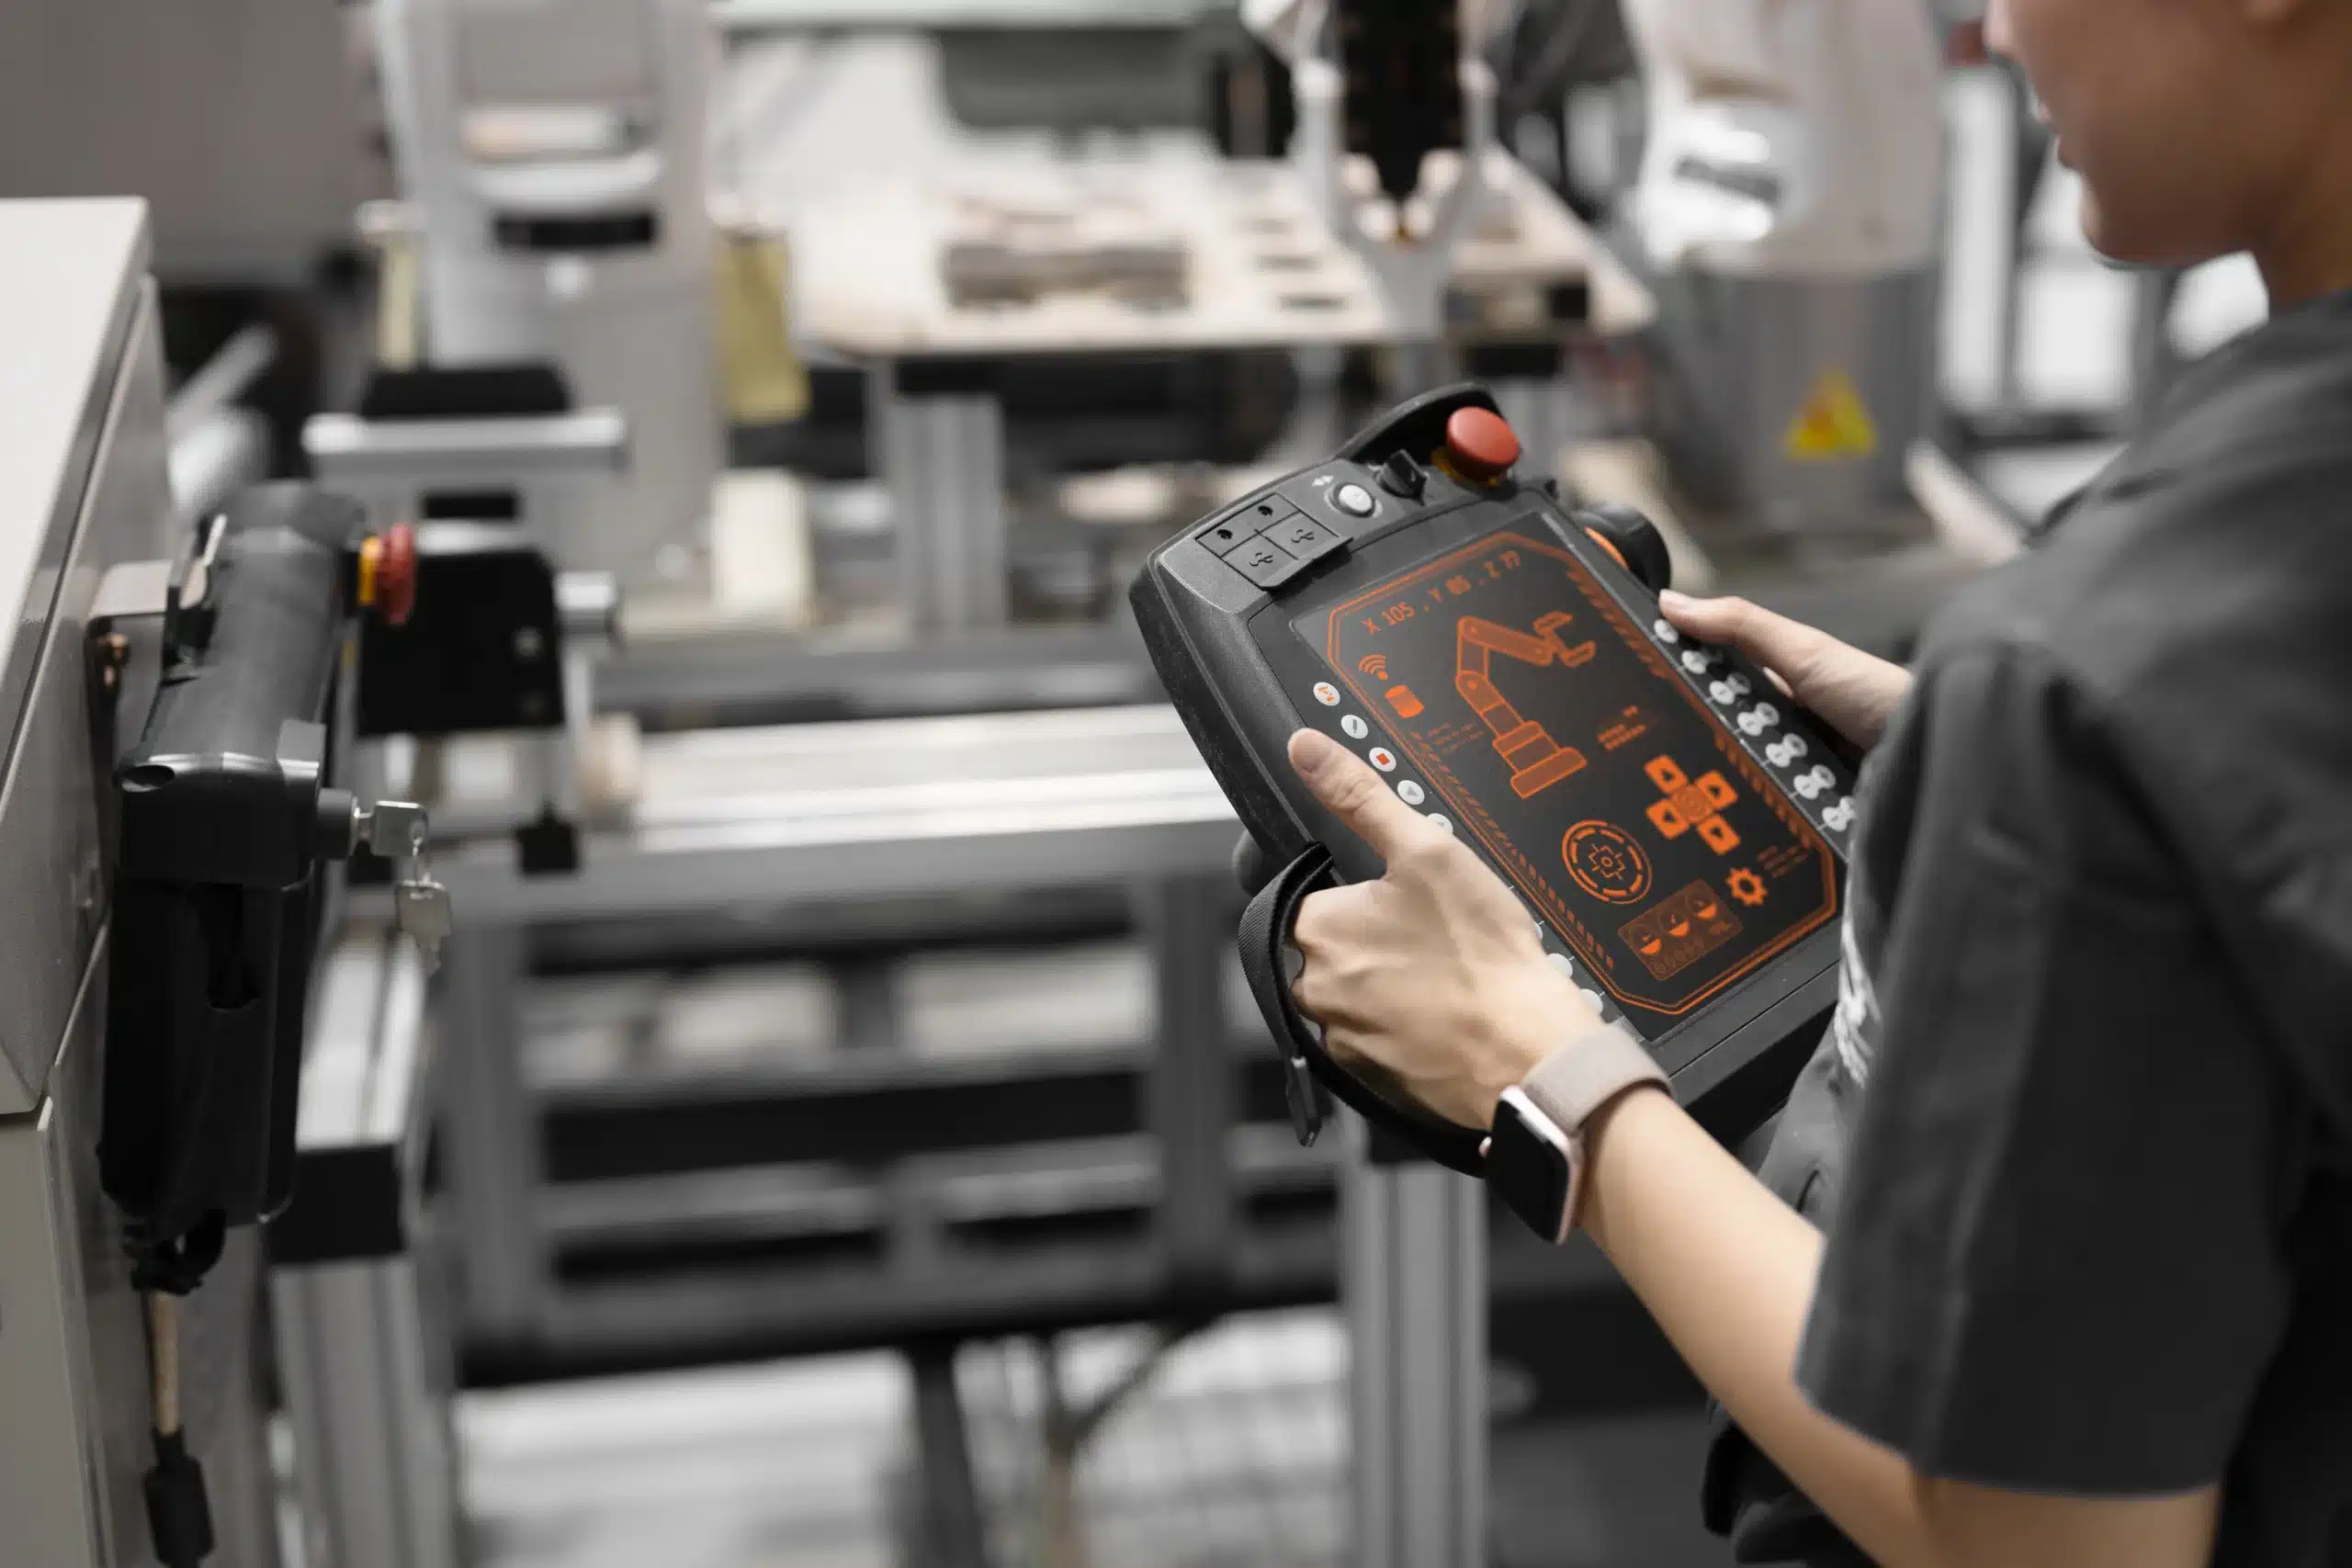
No son errores de gente descuidada. No son errores de quien no presta atencion. Son los mismos cuatro patrones que aparecen una y otra vez en planta, sin importar si el robot es ABB, KUKA o FANUC, ni si el tecnico tiene formacion previa o no.
La razon es simple: nadie los menciona en los manuales del fabricante. Se aprenden en planta, frente al robot, cuando alguien con experiencia los senala antes de que el robot lo haga a su manera. Y el robot, cuando los demuestra, lo hace en el momento menos conveniente.
La buena noticia es que los cuatro tienen solucion directa. La mala es que casi nadie los detecta solo. Si alguien en tu planta esta aprendiendo a programar robots ahora mismo, esto le va a ahorrar varios dias de frustracion.
Programar posiciones sin calibrar la herramienta (TCP)
El robot llega a la posicion que le dijiste. El problema es que esa posicion la calculo tomando como referencia el centro de la brida, no la punta de la herramienta instalada. El resultado: el robot llega "al punto" pero la herramienta queda desplazada varios milimetros. O varios centimetros, dependiendo del tool.
El TCP (Tool Center Point) es el punto de referencia desde el que el robot calcula todas sus posiciones. Si no se define correctamente antes de empezar a programar, cada posicion guardada va a tener ese error incorporado. Corregirlo despues significa volver a ensenar cada punto, uno por uno.
La solucion es definir el TCP antes de programar cualquier posicion. No despues. Antes. Parece un paso extra que se puede saltarse al inicio, y tecnicamente si se puede saltarse. Pero las horas que se pierden corrigiendo posiciones cuestan mucho mas que los 20 minutos que toma calibrar el TCP desde el principio.
El procedimiento varia segun la marca: en ABB se hace desde el menu de herramientas en el Flexpendant, en KUKA desde la configuracion de herramienta en el smartPAD, en FANUC desde el menu de frames en el iPendant. La logica es la misma en los tres: tocar un punto fijo de referencia desde multiples angulos para que el controlador calcule la posicion exacta de la punta del tool. Si quieres entender como el controlador registra y usa esas posiciones en produccion, este articulo sobre como identificar fallas en los ejes del robot da contexto util sobre como el robot maneja posiciones y movimientos reales.
Este es el punto donde todos pensamos "no importa, lo corrijo despues". Y si se corrige. Solo que "despues" suele ser en medio de una corrida de produccion, con el supervisor preguntando por que el robot no agarra bien la pieza.
Pasar a modo automatico antes de probar en manual T1
El programa esta listo. Se ve bien en el teach pendant. La tentacion de darle play en automatico directamente es enorme, sobre todo cuando hay presion para arrancar la linea.
El problema es que en automatico el robot corre a velocidad de produccion. Si hay un error de posicion, una trayectoria que pasa demasiado cerca de un obstaculo o una secuencia logica que no cierra bien, el robot lo descubre a velocidad completa. El resultado puede ser dano al robot, a la herramienta, a la pieza o a lo que este alrededor de la celda.
El orden correcto siempre es el mismo:
- Primero T1 al 10% de velocidad, solo el movimiento basico
- Luego T1 al 100%, ciclo completo con logica
- Luego automatico, con alguien presente para el primer ciclo
El modo T1 limita la velocidad maxima a 250 mm/s. Eso da tiempo de reaccionar si algo no va bien. En automatico no hay ese margen. Y si el programa tiene algun problema de sincronizacion con el PLC, ese problema tambien se va a manifestar a velocidad completa. Aqui hay mas informacion sobre como diagnosticar fallas de comunicacion entre robot y PLC cuando algo no arranca como se espera.
La regla que todo programador aprende eventualmente: primero T1 al 10%, luego T1 al 100%, luego automatico. Siempre. Sin excepcion. El robot que "ya se ve bien" en el pendant es exactamente el que sorprende en automatico.
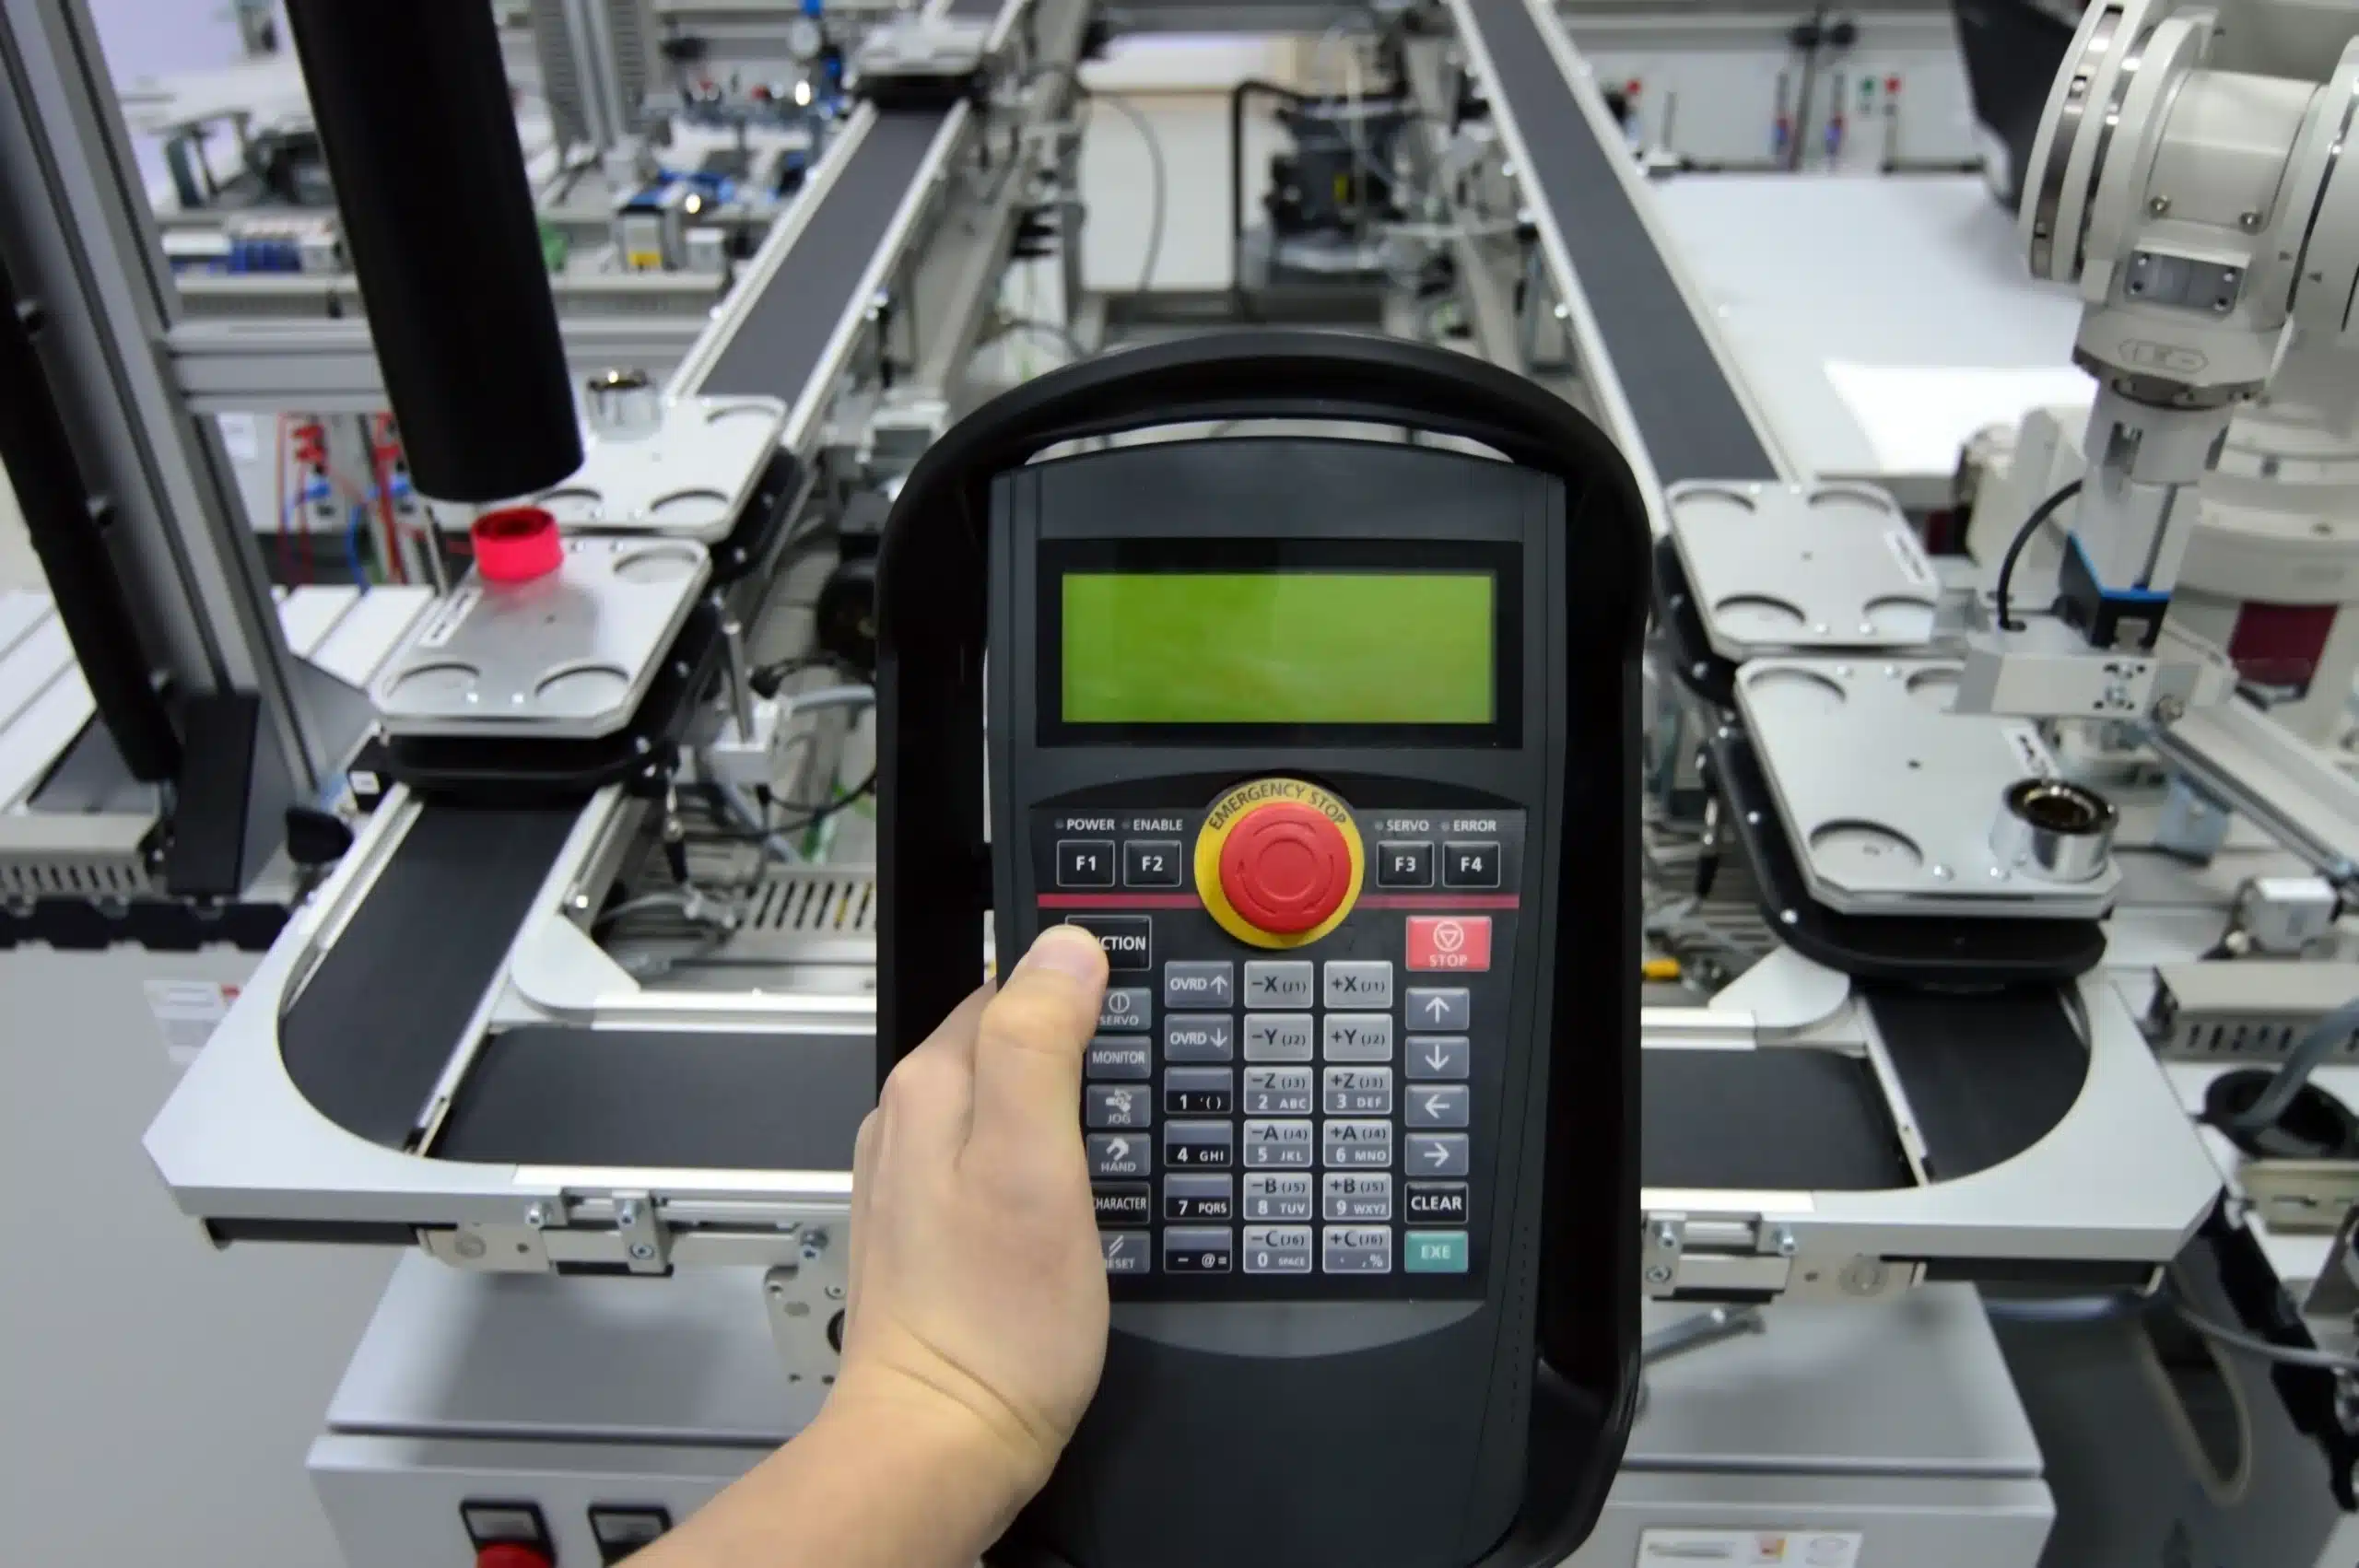
No configurar zonas de trabajo ni limites de ejes
El robot tiene un rango de movimiento que fisicamente puede cubrir. Ese rango es mas grande que el espacio real disponible en la celda. Si no se definen zonas de trabajo ni limites de software, el robot puede moverse a posiciones que chocan con la estructura, la mesa, los cables o los dispositivos perifericos de la celda.
Cada marca tiene su forma de configurarlos: World Zones en ABB, Space Check en FANUC, Working Range en KUKA. Todos hacen lo mismo: definen un volumen virtual dentro del cual el robot puede moverse, y fuera del cual el controlador detiene el movimiento antes de que ocurra un choque.
Configurar los limites de software tarda aproximadamente una hora. Ignorarlos y confiar en que "el programa no va a llevar al robot ahi" es apostar a que nadie va a cometer un error de programacion en el futuro. En produccion, esa apuesta se pierde tarde o temprano.
Si quieres profundizar en como configurar World Zones en ABB, tenemos un articulo dedicado a ese tema: zonas seguras en robots ABB.
Ese robot lleva tanto tiempo parado que ya parece supervisor. Generalmente porque alguien confio en que el programa no iba a llevar al robot donde no debia. El robot tiene una opinion diferente sobre eso.
Ignorar las singularidades hasta que el robot las encuentra solo
Una singularidad es una configuracion geometrica donde el robot pierde un grado de libertad. El brazo queda en una posicion donde matematicamente hay infinitas soluciones o ninguna, y el controlador no puede resolver el movimiento. El robot se detiene, genera alarma, y quien no sabe que paso empieza a buscar el problema en el programa o en el PLC.
La singularidad mas comun en robots articulados de 6 ejes es la del eje 5 cerca de cero grados. Cuando los ejes 4 y 6 quedan alineados, el controlador pierde capacidad de calcular la trayectoria correcta. El robot puede reaccionar con movimientos bruscos o simplemente detenerse con una alarma que parece no tener sentido.
El error es programar trayectorias que pasan por esa zona sin saberlo. La solucion es aprender a identificar las configuraciones singulares de cada robot y disenar las trayectorias para evitarlas, o usar las instrucciones de movimiento que el controlador ofrece especificamente para manejarlas (SingArea en ABB, por ejemplo).
Este error se parece a magia negra la primera vez que aparece. El robot estaba funcionando bien, nadie toco nada, y de pronto genera una alarma que nadie entiende. Spoiler: si se toco algo. Una trayectoria que ahora pasa por la singularidad. El robot no hace magia. Solo hace matematicas.
Como evitar los cuatro desde el principio
Ninguno de estos errores es complicado de evitar una vez que se conocen. El problema es que no aparecen en los tutoriales basicos ni en los manuales del fabricante. Se transmiten de persona a persona, en planta, cuando alguien con experiencia acompana al que esta aprendiendo.
La diferencia entre un tecnico que los aprende por su cuenta y uno que los aprende con entrenamiento practico no es de meses. Es de dias. Y esos dias representan tiempo de paro, dano potencial al equipo y la frustracion de buscar un problema que tenia solucion directa. En nuestros cursos de programacion de robots industriales cubrimos estos cuatro errores desde el primer dia, con el robot real enfrente.
Los puntos clave antes de empezar a programar cualquier robot industrial:
- Calibrar el TCP de la herramienta antes de guardar cualquier posicion
- Establecer limites de eje y zonas de trabajo antes de la primera corrida
- Probar siempre en T1 al 10% primero, nunca ir directo a automatico
- Conocer las zonas de singularidad del robot especifico que se va a programar
Con eso, los cuatro errores mas comunes dejan de ser sorpresas y se convierten en pasos del proceso.
Y si alguien en tu planta ya cometio al menos dos de estos cuatro, la probabilidad es bastante alta. No por descuido. Porque nadie se los explico antes de que el robot lo hiciera.
Un concepto que marca la diferencia: WaitTime en robots ABB
Una de las instrucciones que mas se mal usa cuando alguien esta aprendiendo a programar un ABB es WaitTime. Parece simple - es una espera - pero usarla mal introduce errores de sincronizacion que despues son dificiles de rastrear. Este video del canal de RoboTraining Academy explica como funciona y como insertarla correctamente en el FlexPendant:
Si tu equipo esta aprendiendo RAPID, este video es un buen punto de partida para entender como se controlan los tiempos dentro de un programa de robot ABB. El canal de RoboTraining Academy en YouTube tiene mas recursos practicos sobre programacion ABB, KUKA y PLC.
Articulos relacionados en RoboTraining:
Si tu equipo esta programando robots ahora mismo y quieres que aprenda sin cometer estos errores en produccion, eso es exactamente lo que cubrimos en planta. In-Company o presencial en CDMX.
Llámanos WhatsAppPreguntas frecuentes
¿Estos errores aplican solo para ABB o tambien para KUKA y FANUC?
Los cuatro errores aplican a cualquier robot articulado industrial, sin importar la marca. El TCP, los limites de eje, el orden de prueba en T1 y las singularidades son conceptos universales. Lo que cambia entre ABB, KUKA y FANUC es la navegacion de menus y el nombre de algunas funciones, no la logica.
¿Cuanto tiempo lleva calibrar correctamente el TCP?
Con practica, entre 15 y 30 minutos para una herramienta estandar. La primera vez puede tomar mas porque hay que familiarizarse con el procedimiento en el teach pendant. Es tiempo que se recupera inmediatamente al no tener que reprogramar posiciones por error de referencia.
¿Como se detecta una singularidad antes de que cause problemas?
La forma mas directa es revisar el angulo del eje 5 durante la trayectoria programada. Si el eje 5 pasa cerca de cero grados durante el movimiento, la trayectoria esta en zona de singularidad. Los simuladores como RobotStudio (ABB), KUKA Sim o ROBOGUIDE (FANUC) permiten detectarlo antes de probar en el robot real.
¿Que pasa si ya programe todo sin calibrar el TCP?
Hay que recalibrar el TCP y volver a ensenar las posiciones criticas. No hay un atajo directo. Si el numero de posiciones es pequeno, no toma mucho tiempo. Si el programa tiene decenas de puntos guardados con el TCP incorrecto, el trabajo de correccion puede ser significativo. Por eso es mejor hacerlo desde el inicio.
¿Con que velocidad se debe probar un programa nuevo en T1?
El primer ciclo siempre al 10% o menos. Eso permite ver la trayectoria completa con tiempo de reaccion suficiente si algo no va bien. Una vez confirmado que el movimiento es correcto, se puede subir progresivamente al 25%, 50% y 100% antes de pasar a modo automatico.


